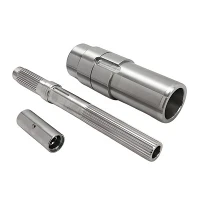
مرحبًا يا من هناك! كمورد لأعمدة إخراج مخفض الروبوت، غالبًا ما يتم سؤالي عن آلية الحماية من السرعة الزائدة لهذه الأعمدة. لذا، دعونا نتعمق في الأمر ونفصل ما يدور حوله هذا الأمر.
أولاً، ما هو بالضبط عمود إخراج مخفض الروبوت؟ حسنًا، إنه جزء مهم من نظام حركة الروبوت. الروبوت المخفض الناتج رمحهو المسؤول عن نقل الطاقة من المخفض إلى المستجيب النهائي أو الأجزاء المتحركة الأخرى للروبوت. يجب أن تتعامل مع الكثير من عزم الدوران وقوى الدوران، وهنا يأتي دور الحماية من السرعة الزائدة.
يمكن أن تشكل السرعة الزائدة صداعًا حقيقيًا لأداء الروبوت وطول عمره. عندما يدور عمود الإخراج بسرعة كبيرة جدًا، فقد يؤدي ذلك إلى تآكل مفرط في العمود نفسه، وكذلك على المكونات الأخرى في المخفض. يمكن أن يتسبب ذلك في حدوث أعطال ميكانيكية، مثل تلف التروس، وفشل المحمل، وحتى كسر عمود الإخراج.
إذًا، كيف نحمي من السرعة الزائدة؟ هناك العديد من الآليات التي يمكن استخدامها.
1. قوابض ميكانيكية للسرعة الزائدة
إحدى الطرق الأكثر شيوعًا هي استخدام القوابض الميكانيكية ذات السرعة الزائدة. تم تصميم هذه القوابض بحيث يتم فصلها عندما تتجاوز سرعة دوران عمود الخرج الحد المحدد مسبقًا. إنه مثل صمام الأمان للعمود. عندما تصبح السرعة عالية جدًا، يقوم القابض بفصل مصدر الطاقة عن عمود الإخراج، مما يمنع المزيد من التسارع.
تعتمد الطريقة التي تعمل بها على قوة الطرد المركزي. يوجد داخل القابض أوزان متصلة بالينابيع. عندما يدور العمود، يتم دفع الأوزان إلى الخارج بواسطة قوة الطرد المركزي. عندما تصل السرعة إلى النقطة الحرجة، تتغلب الأوزان على قوة الزنبرك وتؤدي إلى فك القابض. وقد تم استخدام هذه الآلية البسيطة والفعالة في العديد من التطبيقات الصناعية لعقود من الزمن.
2. أجهزة استشعار السرعة وأجهزة التحكم الإلكترونية
هناك طريقة شائعة أخرى وهي استخدام أجهزة استشعار السرعة وأجهزة التحكم الإلكترونية. تقوم هذه الأنظمة بمراقبة سرعة دوران عمود الإخراج بشكل مستمر. يرسل مستشعر السرعة إشارات إلى وحدة التحكم، والتي تقوم بعد ذلك بمقارنة السرعة الفعلية بحد السرعة المحدد.
إذا تجاوزت السرعة الحد المسموح به، فيمكن لوحدة التحكم اتخاذ عدة إجراءات. يمكن أن يقلل من إمداد الطاقة للمحرك، مما يؤدي بدوره إلى إبطاء عمود الإخراج. يمكن لبعض وحدات التحكم أيضًا إرسال إشارة إنذار إلى المشغل، للإشارة إلى وجود حالة تجاوز للسرعة.
ميزة الأنظمة الإلكترونية هي دقتها ومرونتها العالية. يمكن برمجتها بسهولة للتكيف مع ظروف التشغيل المختلفة وحدود السرعة. على سبيل المثال، في الروبوت الذي يقوم بمهام مختلفة بمتطلبات سرعة مختلفة، يمكن تعديل وحدة التحكم وفقًا لذلك.
3. حدود نسبة التروس
يمكن أن يلعب تصميم المخفض نفسه أيضًا دورًا في الحماية من السرعة الزائدة. من خلال اختيار نسبة التروس بعناية، يمكننا تحديد السرعة القصوى لعمود الإخراج. على سبيل المثال، إذا استخدمنا أالناقل الكوكبيوروبوت المخفض كوكب التروسفي المخفض، يمكن ضبط نسبة التروس بطريقة لا يمكن أن يتجاوز عمود الإخراج سرعة معينة.
وذلك لأن نسبة التروس تحدد العلاقة بين سرعة الإدخال (من المحرك) وسرعة الخرج (من العمود). ستؤدي نسبة التروس المنخفضة إلى انخفاض سرعة الإخراج، مما يوفر حدًا طبيعيًا لسرعة عمود الإخراج.


4. أنظمة الكبح
يمكن أيضًا استخدام أنظمة الكبح كآلية للحماية من السرعة الزائدة. هناك أنواع مختلفة من الفرامل، مثل الفرامل الكهرومغناطيسية والفرامل الميكانيكية.
تعمل المكابح الكهرومغناطيسية باستخدام مجال كهرومغناطيسي لإحداث احتكاك وإيقاف دوران عمود الإخراج. عندما تتجاوز السرعة الحد الأقصى، يتم تنشيط الفرامل، وتبطئ العمود بسرعة. من ناحية أخرى، تستخدم الفرامل الميكانيكية مكونات مادية مثل الوسادات أو الأحذية لخلق احتكاك وإيقاف العمود.
يمكن دمج أنظمة الكبح هذه في نظام التحكم الخاص بالروبوت، بحيث يمكن تفعيلها تلقائيًا عند اكتشاف حالة السرعة الزائدة.
لماذا تعد الحماية من السرعة الزائدة أمرًا بالغ الأهمية
الآن، ربما تتساءل عن سبب أهمية كل هذه الأشياء المتعلقة بالحماية من السرعة الزائدة. حسنًا، بالنسبة للمبتدئين، فهو يساعد على إطالة عمر عمود إخراج مخفض الروبوت والمكونات الأخرى. من خلال منع السرعة الزائدة، نقوم بتقليل الضغط والتآكل على العمود، مما يعني أعطالًا أقل وصيانة أقل.
كما أنه يحسن سلامة الروبوت. يمكن أن يؤدي عمود الإخراج الزائد السرعة إلى تصرفات الروبوت بطريقة غير منتظمة، مما قد يشكل خطورة على المشغلين والبيئة المحيطة. مع الحماية المناسبة من السرعة الزائدة، يمكننا التأكد من أن الروبوت يعمل ضمن نطاق سرعة آمن.
دورنا كمورد
كمورد لروبوت المخفض الناتج رمحنحن ندرك أهمية الحماية من السرعة الزائدة. ولهذا السبب نقدم أعمدة مصممة للعمل بشكل جيد مع مختلف آليات الحماية من السرعة الزائدة.
يمكننا تقديم الدعم الفني لعملائنا ومساعدتهم في اختيار نظام الحماية من السرعة الزائدة المناسب لتطبيقاتهم المحددة. سواء كان ذلك قابضًا ميكانيكيًا، أو وحدة تحكم إلكترونية، أو نظام فرامل، يمكننا إرشادك خلال عملية الاختيار.
إذا كنت في السوق للحصول على أعمدة إخراج مخفض روبوت عالية الجودة وتحتاج إلى تنفيذ آلية حماية من السرعة الزائدة، فنحن هنا لمساعدتك. لدينا مجموعة واسعة من المنتجات التي يمكنها تلبية متطلباتك، وفريق الخبراء لدينا جاهز دائمًا للإجابة على أسئلتك.
لذا، إذا كنت مهتمًا بمعرفة المزيد عن منتجاتنا أو مناقشة احتياجاتك المتعلقة بالحماية من السرعة الزائدة، فلا تتردد في التواصل معنا. نحن نتطلع إلى العمل معك ومساعدتك في الحفاظ على تشغيل الروبوتات الخاصة بك بسلاسة وأمان.
مراجع
- "الروبوتات الصناعية: التكنولوجيا والبرمجة والتطبيقات" بقلم بيتر كورك
- "دليل التصميم الميكانيكي" بقلم روبرت سي جوفينال وكورت إم مارشيك